
返回
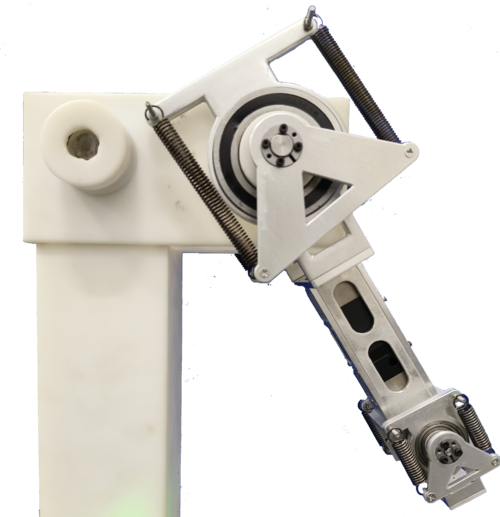
基于串联弹性驱动器的医疗辅助机械臂
简介:本项目以柔性机械臂设计与控制为创新点,硬件方面主要进行了3D打印树脂与铝合金两种材质的机械结构建模,电机驱动、传感器配置及信号处理,算法方面主要涉及系统参数辨识与控制器设计,最终成功在仿真软件与实际系统上进行实验,验证了所设计控制器的有效性与鲁棒性。
完成度:作为项目队长,90%以上工作均由本人独立完成,项目已结项,发表论文如下:
1.Series Elastic Actuator Vibration Suppression Method Based on Internal Model Control;(第一作者,EI会议,accepted)
2.Enhanced Position Servo Performance of Series Elastic Actuators Based on Improved PSO and Discrete Internal Model Control;(会议基础上增加实验,扩充为期刊,在写)
完成度:作为项目队长,90%以上工作均由本人独立完成,项目已结项,发表论文如下:
1.Series Elastic Actuator Vibration Suppression Method Based on Internal Model Control;(第一作者,EI会议,accepted)
2.Enhanced Position Servo Performance of Series Elastic Actuators Based on Improved PSO and Discrete Internal Model Control;(会议基础上增加实验,扩充为期刊,在写)
