
个人简介
专业情况
智能科学与技术
排名:1/133
联系方式
邮箱:lyudingyang2025@ia.ac.cn
地址:南开大学人工智能学院
研究方向
1.AI4Science(科学大模型)
2.AI Agent
3.强化学习
项目经历
基于DeepSeek-R1的自动化数据集构建Pipeline
为了生成训练专攻科学AI Agent的数据,本项目基于强推理能力的DeepSeek-R1构建自动化数据集生成的Pipline,实现了一种循环进行线上生成工具调用需求,线下本地运行反馈的方式解决科学问题,从而获得Action Trajectory数据的方法。同时引入了计算结果自动校对保证计算准确性,以及并行API调用加速数据生成。查看更多详情...
基于工具调用的科学大模型研究
本项目旨在解决大模型在科学计算问题上不够精确,能力不足的痛点。主要思路在于通过外部工具来增强大模型处理计算问题的能力。由于人类构建的外部工具具有机械性,确定性与合规律性,基于工具调用可以有效降低大模型在计算问题上的难度,实现一种新的Token-Tool混合推理的新范式。查看更多详情...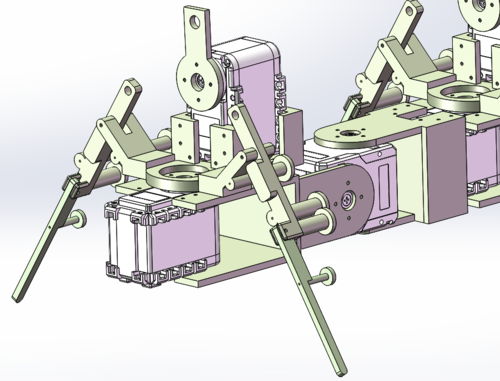
多足移动机器人
简介:多足移动机器人是一种与地面具有多接触点的机器人,此类机器人由于其结构特性易于适应复杂地形。现有的物质运输往往通过人造路径:公路,铁轨等等,这方面的移动已经研究较为成熟。但在复杂自然环境中的物质运输仍然是一个尚待探索的领域。
完成度:在研(已制作出样机)查看更多详情...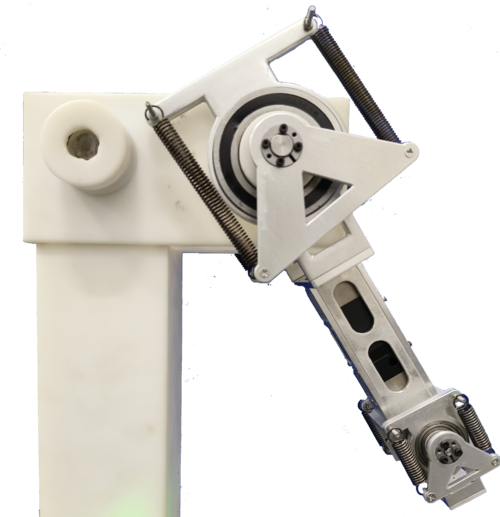
基于串联弹性驱动器的医疗辅助机械臂
简介:本项目以柔性机械臂设计与控制为创新点,硬件方面主要进行了3D打印树脂与铝合金两种材质的机械结构建模,电机驱动、传感器配置及信号处理,算法方面主要涉及系统参数辨识与控制器设计,最终成功在仿真软件与实际系统上进行实验,验证了所设计控制器的有效性与鲁棒性。
完成度:作为项目队长,90%以上工作均由本人独立完成,项目已结项,发表论文如下:
1.Series Elastic Actuator Vibration Suppression Method Based on Internal Model Control;(第一作者,EI会议,accepted)
2.Enhanced Position Servo Performance of Series Elastic Actuators Based on Improved PSO and Discrete Internal Model Control;(会议基础上增加实验,扩充为期刊,在写)查看更多详情...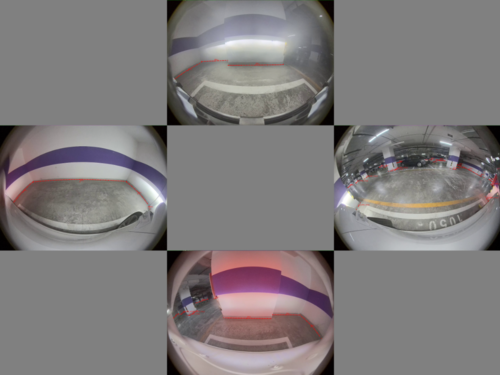
毫末科技公司实习-自动驾驶接地线检测
基于mmdetection框架,借助前后左右四个鱼眼相机的信息融合以及Bad Case的分析与标注优化了3维道路结构的接地线检测查看更多详情...荣誉与奖励
荣誉
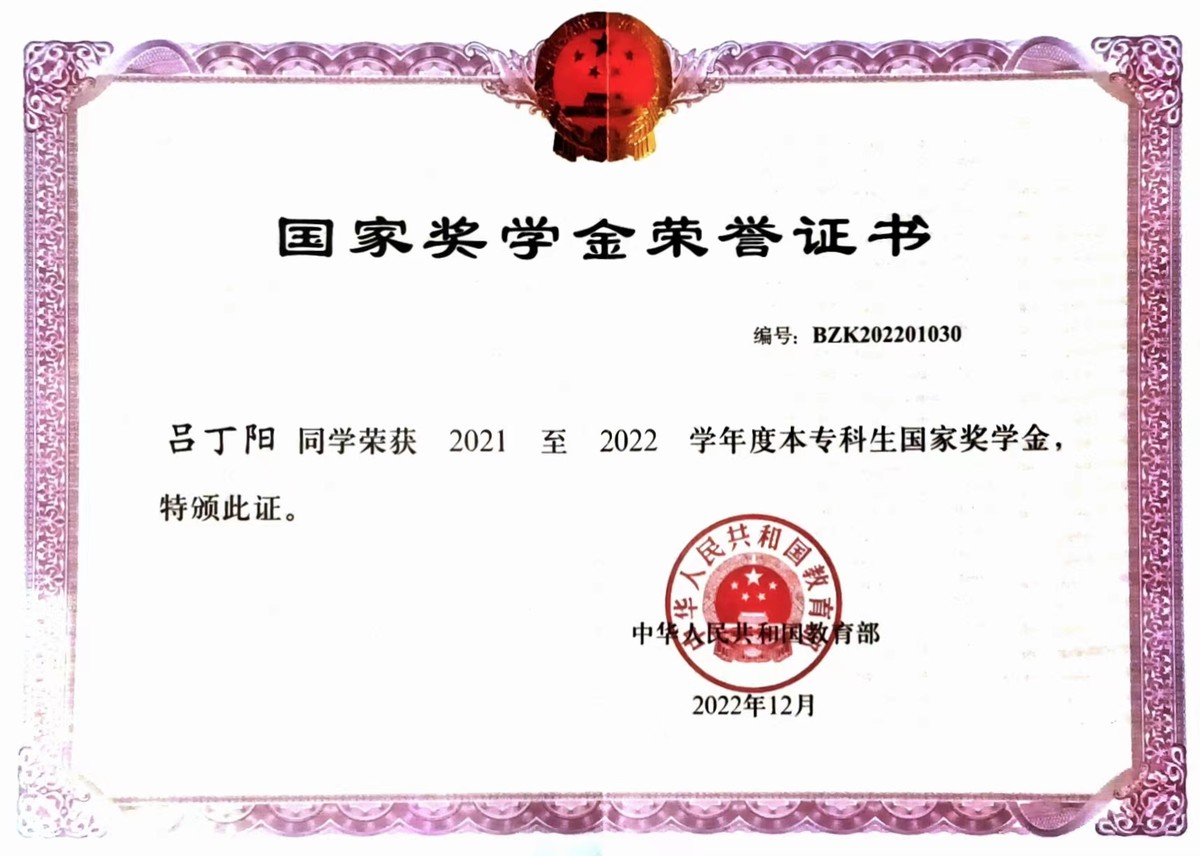
1.南开大学本科生国家奖学金
2.南开大学公能奖学金
3.南开大学三好学生
奖励
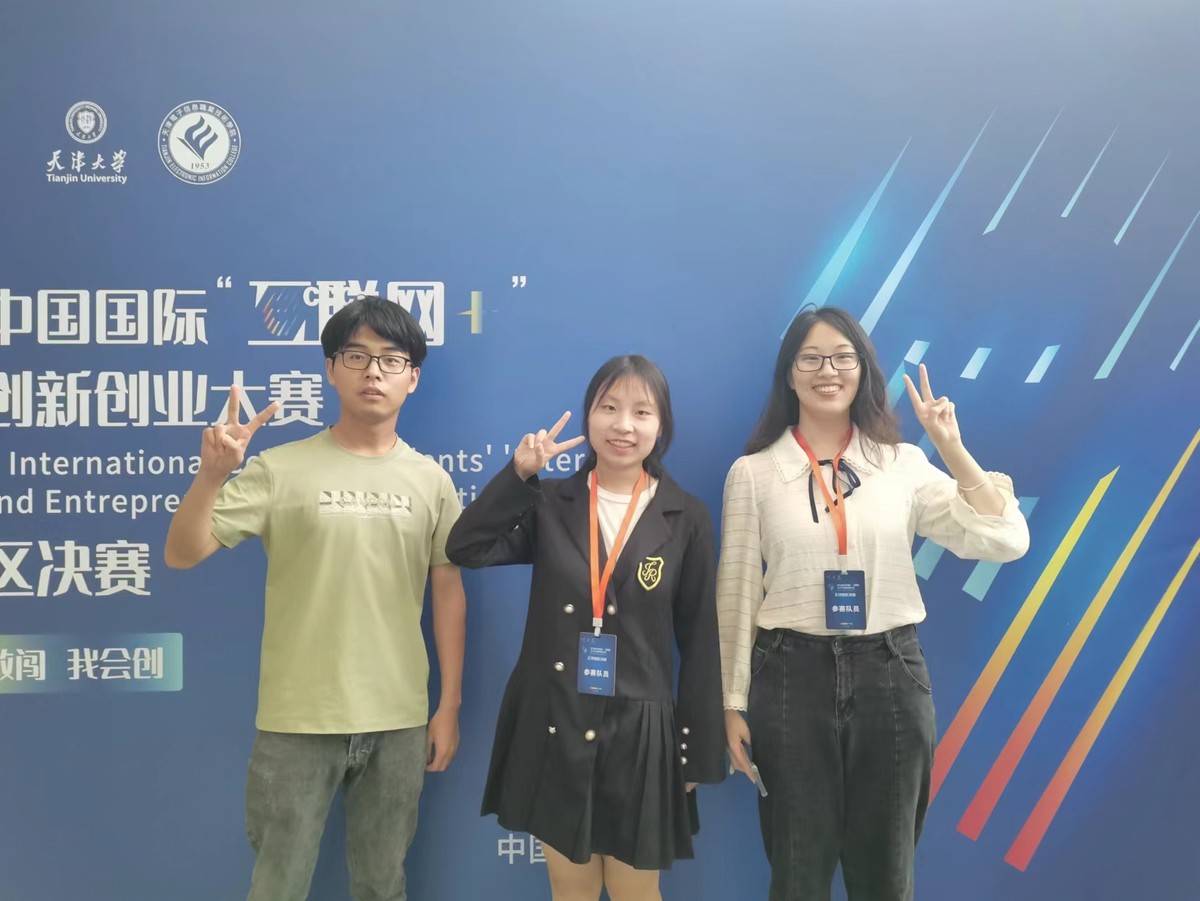
1.互联网+天津市赛区高教主赛道金奖
2.全国大学生数学竞赛天津赛区二等奖
3.中国机器人及人工智能大赛(天津赛区)创新赛三等奖
掌握技能
Python
项目:
AI4Science:搭建了Agent可调用的数学与化学工具;基于DeepSeek-R1的自动化数据集构建Pipeline
图像处理方面:肺炎检测(Goolenet),手势识别(Resnet)等
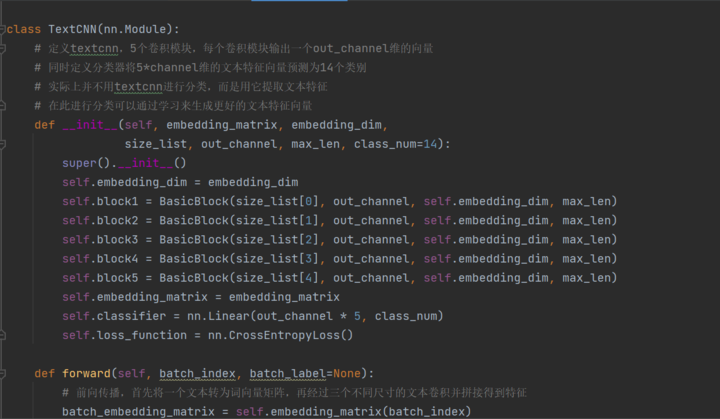
自然语言理解:文本分类(TextCNN), 文本预测(LSTM)等
路径规划:最短路径(GA,A*)
底层硬件:电机(型号:TST57-55R 通讯协议:Modbus-RTU)等
控制算法:串联弹性驱动器控制(离散PID与离散内模控制)
Solidworks
项目:
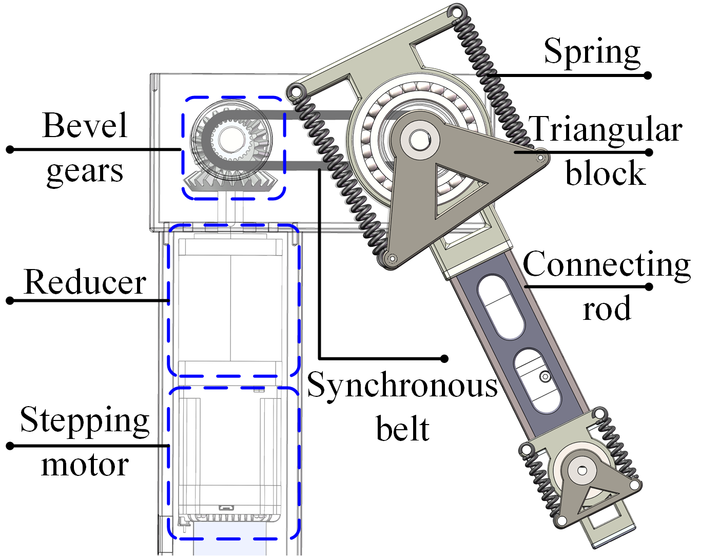
基于串联弹性驱动器的机械臂:柔性机械臂研究与控制
婴幼儿陪护机器人:为参加人工智能创新创意赛设计
仿生蜈蚣多足机器人:仿生机器人研究
项目已开源,细节请转:https://github.com/DingyangLyu/Solidworks_project
C & C++
项目:
优化算法:遗传算法,粒子群算法等
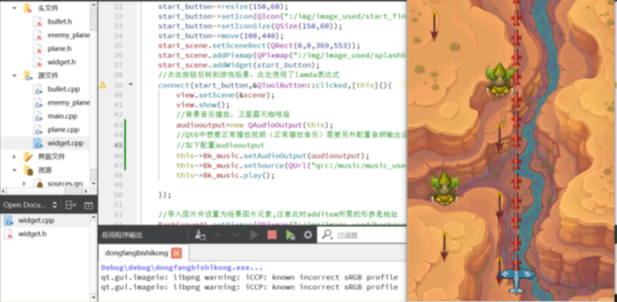
可视化小游戏:飞机大战(QT)
经典算法:KMP,BFS,DFS,多项式加减乘等
硬件控制:8051,STM32,MPU6050等
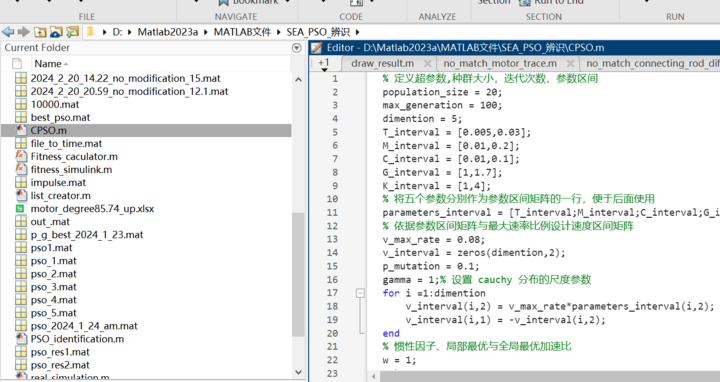
Matlab
项目:
系统仿真:串联弹性驱动器位置控制(Simulink)
系统辨识:串联弹性驱动器机械臂参数辨识(based on GA and PSO)
机器学习:感知机,朴素贝叶斯,K近邻,SVM等
实验数据处理与绘图(使用较多,不一一列出)
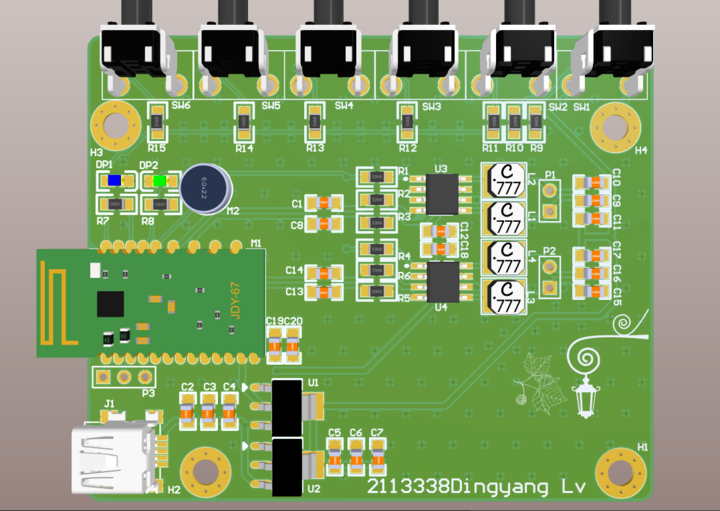
Altium Designer
项目:
蓝牙音响:实现了手机连接蓝牙播放音频的功能,并可以在板上进行开关,音量调节与音频切换。
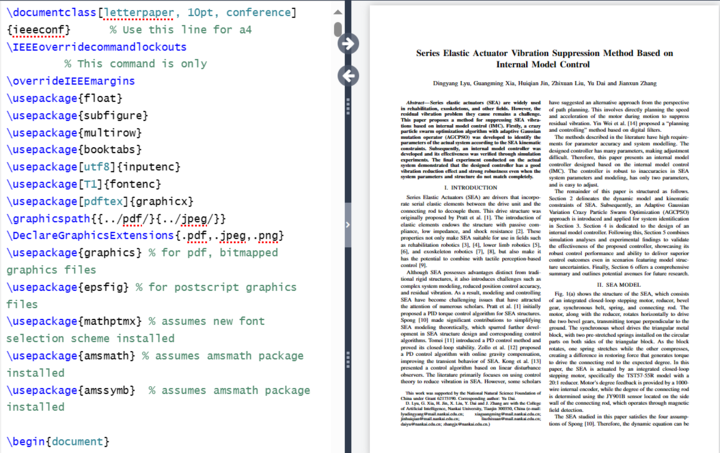
Latex
项目:
论文排版:Series Elastic Actuator Vibration Suppression Method Based on Internal Model Control

